2026年高考山东卷物理高考真题
一、单选题
1.(2026·山东卷·1)我国钍资源丰富并成功实现了钍—铀核燃料转换,开辟了核燃料供应的新途径。转换过程的中间核素 91233Pa可能会经历两种核反应,反应式为 91233Pa+X→91234Pa,91233Pa→92233U+Y,则X、Y分别是( )
A.−10e、01n B. 01n、 11H
C.01n、−10e D.−10e、 11H
答案 C
解析 根据核反应的规律,可知反应前后原子核的质量数和电荷数守恒,即234-233=1,91-91=0,故X的质量数为1,电荷数为0,X为中子 01n;233-233=0,92+(-1)=91,故Y的质量数为0,电荷数为-1,则Y为电子 −1 0e。故选C。
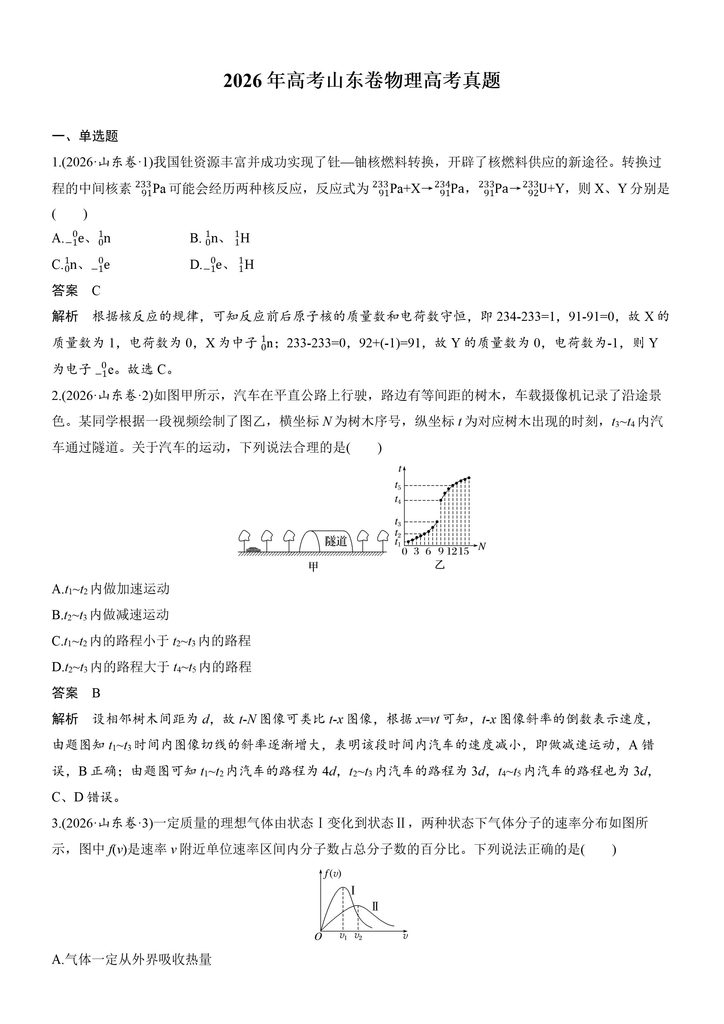
2.(2026·山东卷·2)如图甲所示,汽车在平直公路上行驶,路边有等间距的树木,车载摄像机记录了沿途景色。某同学根据一段视频绘制了图乙,横坐标N为树木序号,纵坐标t为对应树木出现的时刻,t3~t4内汽车通过隧道。关于汽车的运动,下列说法合理的是( )
A.t1t2内做加速运动t3内做减速运动
B.t2
C.t1t2内的路程小于t2t3内的路程
D.t2t3内的路程大于t4t5内的路程
答案 B
解析 设相邻树木间距为d,故t-N图像可类比t-x图像,根据x=vt可知,t-x图像斜率的倒数表示速度,由题图知t1t3时间内图像切线的斜率逐渐增大,表明该段时间内汽车的速度减小,即做减速运动,A错误,B正确;由题图可知t1t2内汽车的路程为4d,t2t3内汽车的路程为3d,t4t5内汽车的路程也为3d,C、D错误。
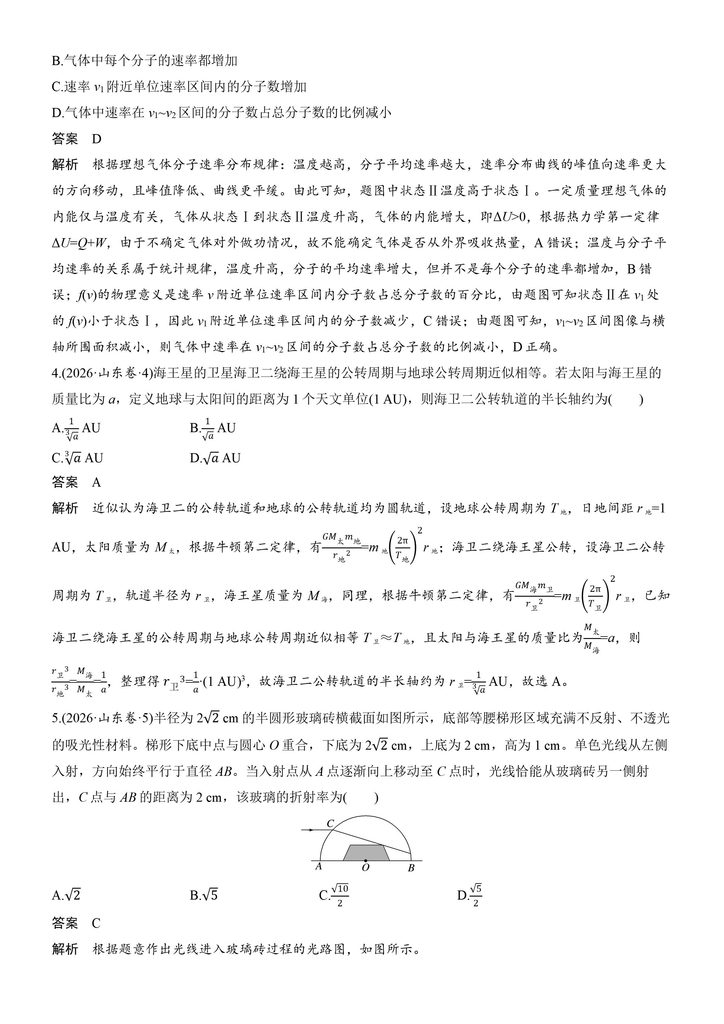
3.(2026·山东卷·3)一定质量的理想气体由状态Ⅰ变化到状态Ⅱ,两种状态下气体分子的速率分布如图所示,图中f(v)是速率v附近单位速率区间内分子数占总分子数的百分比。下列说法正确的是( )
A.气体一定从外界吸收热量
B.气体中每个分子的速率都增加
C.速率v1附近单位速率区间内的分子数增加
D.气体中速率在v1v2区间的分子数占总分子数的比例减小v2区间图像与横轴所围面积减小,则气体中速率在v1~v2区间的分子数占总分子数的比例减小,D正确。
答案 D
解析 根据理想气体分子速率分布规律:温度越高,分子平均速率越大,速率分布曲线的峰值向速率更大的方向移动,且峰值降低、曲线更平缓。由此可知,题图中状态Ⅱ温度高于状态Ⅰ。一定质量理想气体的内能仅与温度有关,气体从状态Ⅰ到状态Ⅱ温度升高,气体的内能增大,即ΔU>0,根据热力学第一定律ΔU=Q+W,由于不确定气体对外做功情况,故不能确定气体是否从外界吸收热量,A错误;温度与分子平均速率的关系属于统计规律,温度升高,分子的平均速率增大,但并不是每个分子的速率都增加,B错误;f(v)的物理意义是速率v附近单位速率区间内分子数占总分子数的百分比,由题图可知状态Ⅱ在v1处的f(v)小于状态Ⅰ,因此v1附近单位速率区间内的分子数减少,C错误;由题图可知,v1
4.(2026·山东卷·4)海王星的卫星海卫二绕海王星的公转周期与地球公转周期近似相等。若太阳与海王星的质量比为a,定义地球与太阳间的距离为1个天文单位(1 AU),则海卫二公转轨道的半长轴约为( )
A.13a AU B.1a AU
C.3a AU D.a AU
答案 A
解析 近似认为海卫二的公转轨道和地球的公转轨道均为圆轨道,设地球公转周期为T地,日地间距r地=1 AU,太阳质量为M太,根据牛顿第二定律,有GM太m地r地2=m地2πT地2r地;海卫二绕海王星公转,设海卫二公转周期为T卫,轨道半径为r卫,海王星质量为M海,同理,根据牛顿第二定律,有GM海m卫r卫2=m卫2πT卫2r卫,已知海卫二绕海王星的公转周期与地球公转周期近似相等T卫≈T地,且太阳与海王星的质量比为M太M海=a,则r卫3r地3=M海M太=1a,整理得 r卫3=1a·(1 AU)3,故海卫二公转轨道的半长轴约为r卫=13a AU,故选A。
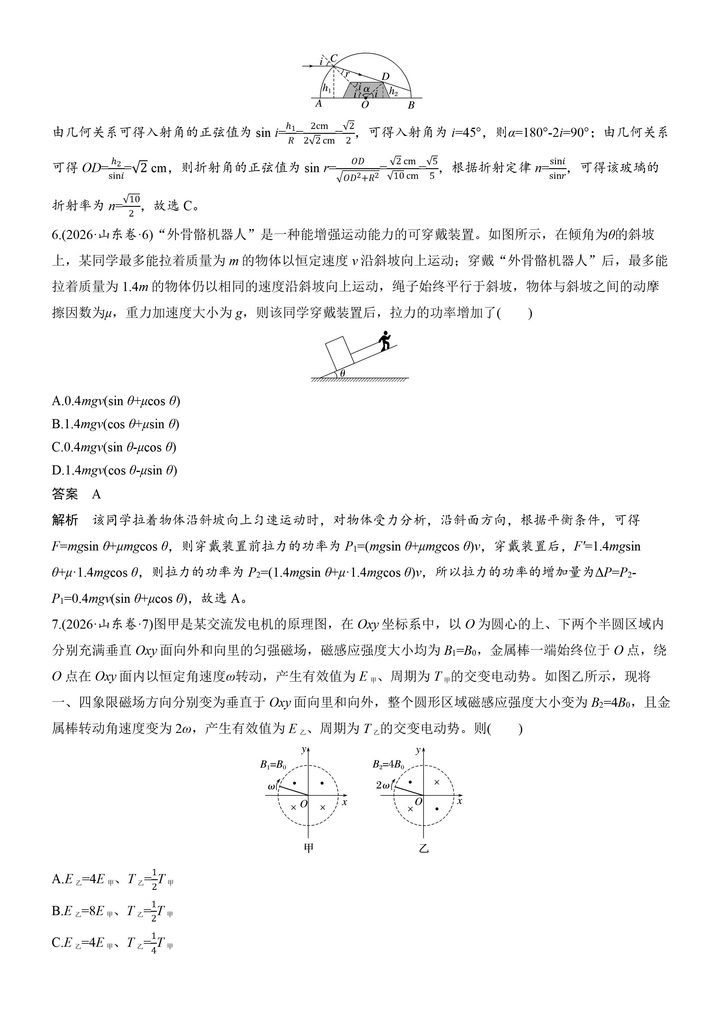
5.(2026·山东卷·5)半径为22 cm的半圆形玻璃砖横截面如图所示,底部等腰梯形区域充满不反射、不透光的吸光性材料。梯形下底中点与圆心O重合,下底为22 cm,上底为2 cm,高为1 cm。单色光线从左侧入射,方向始终平行于直径AB。当入射点从A点逐渐向上移动至C点时,光线恰能从玻璃砖另一侧射出,C点与AB的距离为2 cm,该玻璃的折射率为( )
A.2 B.5 C.102 D.52
答案 C
解析 根据题意作出光线进入玻璃砖过程的光路图,如图所示。
由几何关系可得入射角的正弦值为sin i=h1R=2cm22 cm=22,可得入射角为i=45°,则α=180°-2i=90°;由几何关系可得OD=h2sini=2 cm,则折射角的正弦值为sin r=ODOD2+R2=2 cm10 cm=55,根据折射定律n=sinisinr,可得该玻璃的折射率为n=102,故选C。
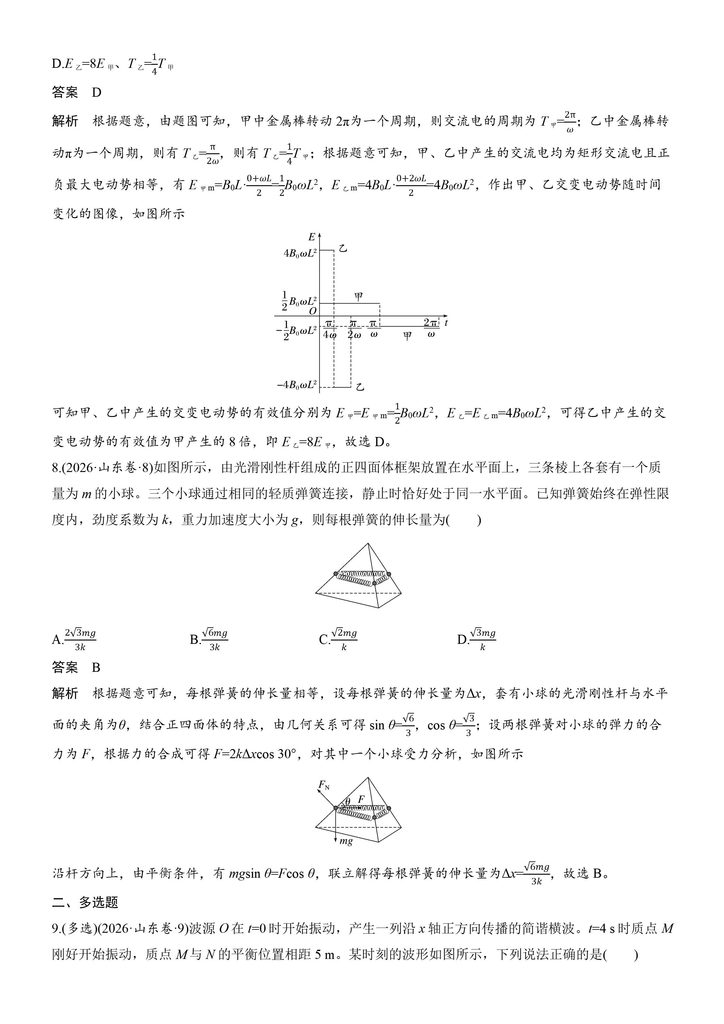
6.(2026·山东卷·6)“外骨骼机器人”是一种能增强运动能力的可穿戴装置。如图所示,在倾角为θ的斜坡上,某同学最多能拉着质量为m的物体以恒定速度v沿斜坡向上运动;穿戴“外骨骼机器人”后,最多能拉着质量为1.4m的物体仍以相同的速度沿斜坡向上运动,绳子始终平行于斜坡,物体与斜坡之间的动摩擦因数为μ,重力加速度大小为g,则该同学穿戴装置后,拉力的功率增加了( )
A.0.4mgv(sin θ+μcos θ)
B.1.4mgv(cos θ+μsin θ)
C.0.4mgv(sin θ-μcos θ)
D.1.4mgv(cos θ-μsin θ)
答案 A
解析 该同学拉着物体沿斜坡向上匀速运动时,对物体受力分析,沿斜面方向,根据平衡条件,可得F=mgsin θ+μmgcos θ,则穿戴装置前拉力的功率为P1=(mgsin θ+μmgcos θ)v,穿戴装置后,F’=1.4mgsin θ+μ·1.4mgcos θ,则拉力的功率为P2=(1.4mgsin θ+μ·1.4mgcos θ)v,所以拉力的功率的增加量为ΔP=P2-P1=0.4mgv(sin θ+μcos θ),故选A。
7.(2026·山东卷·7)图甲是某交流发电机的原理图,在Oxy坐标系中,以O为圆心的上、下两个半圆区域内分别充满垂直Oxy面向外和向里的匀强磁场,磁感应强度大小均为B1=B0,金属棒一端始终位于O 点,绕O 点在Oxy面内以恒定角速度ω转动,产生有效值为E甲、周期为T甲的交变电动势。如图乙所示,现将一、四象限磁场方向分别变为垂直于Oxy面向里和向外,整个圆形区域磁感应强度大小变为B2=4B0,且金属棒转动角速度变为2ω,产生有效值为E乙、周期为T乙的交变电动势。则( )
A.E乙=4E甲、T乙=12T甲
B.E乙=8E甲、T乙=12T甲
C.E乙=4E甲、T乙=14T甲
D.E乙=8E甲、T乙=14T甲
答案 D
解析 根据题意,由题图可知,甲中金属棒转动2π为一个周期,则交流电的周期为T甲=2πω;乙中金属棒转动π为一个周期,则有T乙=π2ω,则有T乙=14T甲;根据题意可知,甲、乙中产生的交流电均为矩形交流电且正负最大电动势相等,有E甲m=B0L·0+ωL2=12B0ωL2,E乙m=4B0L·0+2ωL2=4B0ωL2,作出甲、乙交变电动势随时间变化的图像,如图所示
可知甲、乙中产生的交变电动势的有效值分别为E甲=E甲m=12B0ωL2,E乙=E乙m=4B0ωL2,可得乙中产生的交变电动势的有效值为甲产生的8倍,即E乙=8E甲,故选D。
8.(2026·山东卷·8)如图所示,由光滑刚性杆组成的正四面体框架放置在水平面上,三条棱上各套有一个质量为m的小球。三个小球通过相同的轻质弹簧连接,静止时恰好处于同一水平面。已知弹簧始终在弹性限度内,劲度系数为k,重力加速度大小为g,则每根弹簧的伸长量为( )
A.23mg3k B.6mg3k C.2mgk D.3mgk
答案 B
解析 根据题意可知,每根弹簧的伸长量相等,设每根弹簧的伸长量为Δx,套有小球的光滑刚性杆与水平面的夹角为θ,结合正四面体的特点,由几何关系可得sin θ=63,cos θ=33;设两根弹簧对小球的弹力的合力为F,根据力的合成可得F=2kΔxcos 30°,对其中一个小球受力分析,如图所示
沿杆方向上,由平衡条件,有mgsin θ=Fcos θ,联立解得每根弹簧的伸长量为Δx=6mg3k,故选B。
二、多选题
9.(多选)(2026·山东卷·9)波源O在t=0时开始振动,产生一列沿x轴正方向传播的简谐横波。t=4 s时质点M刚好开始振动,质点M与N的平衡位置相距5 m。某时刻的波形如图所示,下列说法正确的是( )
A.波速为2 m/s
B.波长为4 m
C.从图示状态经过2 s,M和N速度相同
D.从图示状态经过3 s,M和N偏离平衡位置的位移相同
答案 BD
解析 根据题图可知54λ=5 m,该波的波长为λ=4 m,B正确;xOM=12λ=2 m,根据波的形成与传播可知该波的波速为v=xOMt=0.5 m/s,A错误;从题图所示状态经过2 s,则波沿x轴正方向传播了Δx=1 m=14λ,故M从平衡位置运动到了波峰位置,速度为0,N从波谷位置运动到了平衡位置,速度最大,显然两点速度不同,C错误;根据波速、波长和周期的关系可得该波的周期为T=λv=8 s,从题图所示时刻计时,M的振动方程为yM=Asin π4t,N的振动方程为yN=Asin π4t−π2,将t=3 s代入振动方程可得M和N偏离平衡位置的位移为yM=yN=22A,D正确。
10.(多选)(2026·山东卷·10)融合新型功能材料的传感器在智能感知领域得到广泛应用。如图所示,光滑、绝缘椭圆轨道竖直放置,长轴AC=2a、短轴BD=2b,AC与BD交于O点,B为最低点,A点处内置可感知轨道压力的传感器。空间内充满平行轨道平面、斜向上的匀强电场(图中未画出)。质量为m、电荷量为+q的小球置于A点时恰好静止,此时传感器示数等于mg,g为重力加速度的大小。下列说法正确的是( )
A.电场强度的大小为mgq
B.电场强度方向与OA的夹角为45°
C.A、B两点间的电势差UAB=-(a+b)mgq
D.若小球在B点的速度水平向右、大小为v0,则到达D点时速度大小仍为v0
答案 BCD
解析 作出小球在A点时的受力分析图如图甲所示根据共点力平衡结合几何关系,
有qE=(mg)2+(mg)2=2mg,解得该匀强电场的电场强度大小为E=2mgq,且其方向与OA的夹角α满足tan α=1,则α=45°,A错误,B正确;分别作出A、B两点在经过O点的电场线上的两等势点A’、B’,
如图乙所示则由几何关系可知,A、B两点间沿电场方向的距离为d=A’O+OB’=acos 45°+bcos 45°=(a+b)cos 45°,根据电势差与电场强度的关系可得A、B两点间的电势差为UAB=-Ed=-(a+b)mgq,C正确;小球所受支持力与速度方向垂直,可知支持力对其始终不做功,根据题意可知,小球所受静电力与重力的合力水平向右,BD连线沿竖直方向,所以从B到D的过程,小球所受合外力做的总功为0,由动能定理可知小球动能变化量为0,故小球在B、D两点的速度大小均为v0,D正确。
11.(多选)(2026·山东卷·11)如图所示,质量相等的两个小物块M和N,M恰好静止于倾角为θ的固定斜面上,N从斜面上某位置由静止释放,t0时刻以速度v与M发生弹性碰撞。已知M与斜面间动摩擦因数为tan θ,最大静摩擦力等于滑动摩擦力,N与斜面间无摩擦,碰撞时间极短,斜面足够长,下列描述M、N速度规律的vM-t、vN-t图像正确的是( )
答案 AD
解析 N从斜面上某位置由静止释放,t0时刻速度为v,根据匀变速直线运动的规律可知物块N的加速度为a=vt0;两个小物块M、N质量相等,根据动量守恒定律和机械能守恒定律有mv=mvM+mvN,12mv2=12mvM2+12mvN2,可得碰撞后两个小物块的速度分别为vM=v,vN=0,即发生弹性碰撞后交换速度,则t0时刻两物块碰后瞬间M的速度为v,N的速度为0,M与斜面间的动摩擦因数为tan θ、N与斜面间无摩擦,则碰后M做匀速直线运动,N的受力情况与碰撞前相同,故小物块N做加速度大小为a=vt0的匀加速直线运动,从M、N第一次碰撞后瞬间到第二次碰撞前瞬间的过程,两物块位移相等,设该过程运动时间为Δt1,根据运动学规律,有vΔt1=12a(Δt1)2,解得Δt1=2t0;则3t0时刻M、N发生第二次碰撞,碰前瞬间M的速度为v,N的速度为v’=aΔt1=2v,M、N质量相等,发生弹性碰撞后交换速度,所以第二次碰后瞬间M的速度为v’=2v,N的速度为v,同理可得M、N从第二次碰撞后瞬间到第三次碰撞前瞬间,有v’Δt2=vΔt2+12a(Δt2)2,解得Δt2=2t0,所以5t0时刻M、N发生第三次碰撞,第三次碰前瞬间M的速度为v’=2v,N的速度为v″=v+aΔt2=3v,对比选项中图像可知A、D正确,B、C错误。
12.(多选)(2026·山东卷·12)如图所示,足够长U形光滑金属导轨固定在绝缘水平面上,宽度为L,电阻不计。区域Ⅰ为正方形,充满垂直轨道平面向上、磁感应强度大小B1随时间t 均匀变化的匀强磁场,即B1=kt(k为大于零的常量);区域Ⅱ内,导轨上接有开关S1、S2,导轨间接有电容为C1、C2的两电容器;区域Ⅲ内充满方向垂直轨道平面向下、磁感应强度大小为B的匀强磁场。初始时,质量为m 、有一定阻值的导体棒MN静止于区域Ⅲ中某处,S1闭合,S2断开,C1充电。C1充电完毕后,断开S1,闭合S2,MN开始运动,经过一段时间系统达到最终稳定状态。MN长度与导轨宽度相同并始终与导轨接触良好。下列说法正确的是( )
A.C1充电完毕时的电荷量为C1kL2
B.C1充电完毕时,上极板带负电
C.最终MN的速度为kC1BL3B2L2(C1+C2)+m
D.最终C2的电荷量为kC1C2B2L4B2L2C2+m
答案 AC
解析 S1闭合、S2断开时,区域Ⅰ中产生感应电动势给C1充电,由法拉第电磁感应定律可知区域Ⅰ产生的感应电动势为U1=ΔB1ΔtL2=kL2,由电容定义式C=QU,可得C1充电完毕时的电荷量为Q1=C1U1=C1kL2,A正确;由楞次定律和右手螺旋定则可知区域Ⅰ中产生的感应电流沿顺时针方向,则C1充电完毕时,上极板带正电,B错误;断开S1、闭合S2时,C1放电,最终回路中感应电流为0,C1、C2与导体棒MN两端电压相等,设最终稳定时C1的电荷量为Q1’,C2的电荷量为Q2,流过导体棒MN的电荷量为QMN,导体棒MN的速度为v,对导体棒MN,由动量定理,有BILt=mv,由电流的定义式q=It,得BILt=BLQMN,由法拉第电磁感应定律和电容的定义式可知Q1’C1=Q2C2=BLv,联立可得流过导体棒MN的电荷量为QMN=mBL·Q2C2BL=mQ2C2B2L2,最终稳定时C1的电荷量为Q1’=C1C2Q2,整个过程由电荷守恒定律有Q1=Q1’+Q2+QMN,联立可得最终C2的电荷量为Q2=kC1C2B2L4B2L2(C1+C2)+m,最终MN的速度为v=Q2C2BL=kC1BL3B2L2(C1+C2)+m,C正确,D错误。
三、实验题
13.(2026·山东卷·13)某同学利用智能小车测量物体间动摩擦因数。如图甲所示,将橡胶板平整固定在水平桌面上,把质量为200 g的物块放置在橡胶板的右端,用细线与小车连接,调整细线与橡胶板平行。
智能小车启动,缓慢拉动物块,使物块由静止逐渐变为匀速直线运动,小车每隔0.2 s采集一组拉力F与时间t的数据,实验数据如图乙所示。回答以下问题:
(1)在t<2.6 s范围内,物块处于 (填“静止”或“匀速直线运动”)状态。
(2)为得到物块运动过程中的滑动摩擦力,应选用时间段 s(填“2.8~6.0”或“4.0~6.0”)内的数据。
(3)当地重力加速度大小为9.8 m/s2,此物块与橡胶板间动摩擦因数为 (保留2位有效数字)。
(4)若桌面不水平,右端略高于左端,则会导致动摩擦因数的测量值比实际值 (填“偏大”或“偏小”)。
答案 (1)静止 (2)4.0~6.0 (3)0.56
(4)偏小
解析 (1)由于智能小车缓慢拉动物块使其由静止逐渐变为匀速直线运动,因此在初始一段时间内,物块处于静止状态。
(2)只有当物块做匀速运动时,细线上的拉力F才与物块受到的滑动摩擦力大小相等,因此需要选用物块做匀速运动阶段的数据,即题图乙中时间段4.0~6.0 s内的数据。
(3)根据题图乙可知,物块受到的滑动摩擦力Ff=F=1.10 N,根据滑动摩擦力的计算公式Ff=μFN,结合FN=mg,解得物块与橡胶板间动摩擦因数为μ=Fmg≈0.56。
(4)若桌面右端略高于左端,橡胶板形成一个左低右高的斜面。物块初始放在右端,被小车向左缓慢拉动,属于沿斜面向下运动。设斜面倾角为θ,此时物块受到重力沿斜面向下的分力mgsin θ与拉力F’同向,根据平衡条件,有F’+mgsin θ=μmgcos θ,解得拉力F’=μmgcos θ-mgsin θ,若仍按水平面的公式μ测=F’mg计算,则动摩擦因数的测量值为μ测=μcos θ-sin θ,由于倾角θ>0,cos θ<1,sin θ>0,故μ测<μ,即测量值偏小。
14.(2026·山东卷·14)某实验小组用光传感器做双缝干涉实验并测量光的波长λ。
(1)如图甲所示,将激光光源、间距d=0.50 mm的双缝和光传感器依次安装在光具座上,打开光源,调整光路,此过程中应避免激光直接射入眼睛,因为激光具有 (填“亮度高”或“相干性好”)的特点。
(2)调整光路后,各器件位置如图甲所示,双缝到光传感器的距离l= cm。
(3)连接光传感器至计算机,得到干涉条纹的光强分布如图乙所示。测得A区域的宽度为2.40 mm,则条纹间距Δx= mm(保留2位有效数字)。
(4)利用公式λ= (用l、d和Δx表示),某同学计算得该激光的波长λ为640 nm,此波长的光为电磁波中的 (填“红外线”“可见光”或“紫外线”)。
答案 (1)亮度高 (2)31.25(31.24、31.26均可) (3)0.40 (4)dlΔx 可见光
解析 (1)激光的亮度高可以在很小的空间和很短的时间内集中很大的能量,如果直接射入眼睛会对眼睛造成不可逆转的伤害。
(2)刻度尺的分度值为1 mm,读数时需要估读到分度值的下一位,根据题图甲可知,双缝所在位置为x1=12.00 cm,光传感器所在的位置为x2=43.25 cm,因此双缝到光传感器的距离为l=x2-x1=31.25 cm。
(3)根据题图乙可知,A区域宽度为6个条纹间距,则相邻条纹间距为Δx=xA6=0.40 mm。
(4)根据双缝干涉条纹间距与波长的关系Δx=ldλ,可得激光的波长λ=dlΔx;波长λ=640 nm在可见光波段,因此此波长的光为电磁波中的可见光。
四、解答题
15.(2026·山东卷·15)竖直固定的圆柱形透明管深度为l,管内横截面积为S;圆柱形物块长为19l,横截面积为S,密度为ρ。室温T1=300 K时,某同学将表面涂润滑油的物块竖直置于管口封住管内气体,并使物块缓慢进入透明管,过程中气体无泄漏。当物块处于静止状态时,其上表面恰好与管口齐平,如图乙所示。已知透明管与物块均具有良好导热性能,不计物块与透明管间的摩擦,重力加速度大小为g,大气压强恒定,空气可视为理想气体。
(1)求当地大气压强p0。
(2)将装置放置较长时间后,物块下方气柱高度为710l,该同学认为此装置漏气,测得此时室温T2=270 K,求管内剩余气体与密封刚完成时气体的质量比。
答案 (1)89ρgl (2)78
解析 (1)设密封刚完成时管内气体压强为p1,气柱长度为l-19l=89l,管内气体的体积为V1=89lS
根据平衡条件,可得p1S=p0S+ρ·19lS·g
解得封闭刚完成时管内气体压强为p1=p0+19ρgl
初始时管内气体体积为V0=lS,压强为大气压强p0,温度均为T1,过程等温,由玻意耳定律有p0lS=p1·89lS
解得当地大气压强为p0=89(p0+19ρgl)=89ρgl
(2)装置放置较长时间后,物块下方气柱高度为710l,体积V2=710lS,温度T2=270 K
物块受力平衡,故此时气体压强p2=p0+19ρgl=ρgl
密封刚完成时状态p1=ρgl,V1=89lS,T1=300 K
由理想气体状态方程,气体质量比等于pVT之比,且压强p不变,则管内剩余气体与密封刚完成时气体的质量比为m2m1=V2V1·T1T2=710lS89lS·300270=78。
16.(2026·山东卷·16)如图所示,平行金属导轨间距为L,导轨平面与水平面夹角为定值,二者交线与导轨垂直。电动势均为E、内阻均为r的两电源,开关S1、S2及滑动变阻器RP与导轨相连,导轨处于磁感应强度为B、方向平行于导轨向下的匀强磁场中。S1闭合、S2断开,质量为m、长为L、电阻为r的金属杆cd静止于导轨上。调节滑片,当RP阻值为r时,cd刚好要下滑。保持滑片位置不变,断开S1,闭合S2,cd开始下滑并始终与导轨接触良好。已知cd与导轨间动摩擦因数为μ,最大静摩擦力等于滑动摩擦力,不计导轨电阻。cd下滑过程中,求:
(1)cd的电功率P。
(2)cd的加速度大小a。
答案 (1)E29r (2)2μBEL3mr
解析 (1)断开S1,闭合S2时,根据闭合电路欧姆定律可得回路中的电流为I=E3r
根据电功率的公式P=I2r
解得金属杆cd的电功率为P=E29r
(2)设导轨平面与水平面夹角为θ,S1闭合、S2断开时cd刚好要下滑时,根据平衡条件,有mgsin θ=μ(mgcos θ+BIL)
由于两电源电动势均为E、内阻均为r,则回路电流大小不变,均为I=E3r
断开S1,闭合S2,根据牛顿第二定律,有mgsin θ-μ(mgcos θ-BIL)=ma
联立解得金属杆cd的加速度大小为a=2μBEL3mr。
17.(2026·山东卷·17)如图甲所示,半径r=1 m的圆筒竖直放置,上下底面圆心分别为O和O’,筒内有三个互成120°角且可以绕OO’转动的竖直矩形叶片S1、S2和S3,叶片与圆筒上下齐平,宽度等于圆筒半径,N为圆筒上底边沿一点。圆筒上底面固定一半径R=3π m的水平圆形轨道,轨道上有一长度可忽略的缺口位于O点,OM为轨道直径且OM⊥ON;在轨道的M点放置一小物体,某时刻该物体在内力作用下突然分成A、B两部分并弹开,其质量分别为mA、mB。A以vA=1 m/s的速率沿轨道运动至缺口进入圆筒,在筒内做平抛运动后恰好紧贴圆筒下底面边沿穿出。g取10 m/s2,忽略空气阻力及一切摩擦,轨道、圆筒和叶片的厚度均忽略不计。
(1)求A在轨道内运动的时间及圆筒高度。
(2)若叶片以恒定角速度ω顺时针转动,且A运动至缺口时,S1恰好转过ON位置,如图乙所示,随后A未与叶片碰撞,从圆筒下底面边沿穿出时,S2恰好转至ON位置。
(ⅰ)求角速度的大小ω。
(ⅱ)若B运动至缺口后能从任意两个叶片间的区域穿过圆筒,且未与叶片及筒壁碰撞,求mAmB。
答案 (1)3 s 5 m (2)(ⅰ)2π3 rad/s
(ⅱ)67+2k(k=0,1,2,3,…)
解析 (1)A在轨道内做匀速圆周运动,运动路程s=πR,运动时间t0=svA=3 s
由题知,A以vA=1 m/s的速率沿轨道运动至缺口后进入圆筒,在筒内做平抛运动后恰好紧贴圆筒下底面沿边穿出,则在水平方向,有r=vAt
解得A在筒内运动的时间为t=1 s
竖直方向,根据自由落体运动的规律,有h=12gt2=5 m
(2)(ⅰ)由于A未与叶片碰撞,从圆筒下底面边沿穿出时,叶片转动了θ=2π3,则叶片的角速度为ω=θt=2π3 rad/s
(ⅱ)物体在内力作用下突然分成A、B两部分并弹开,根据动量守恒定律,有mAvA = mBvB
则两部分质量之比为mAmB=vB
由于B未与筒壁碰撞,则有xB=vB·1=mAmB≤r=1 m
且A运动至缺口时,S1恰好转过ON位置,则以此时为时间基准,B从M到O所用的时间为Δt=πRvB-πRvA=3(1vB-1)
要使B运动至缺口后能从任意两个叶片间的区域穿过圆筒,则B运动到O时S1或S2或S3要运动到ON反向的位置,根据圆周运动的周期性,叶片转过的角度θ’=π3+2π3·k(k=0,1,2,3,…)
B不与叶片碰撞必须满足Δt=θ’ω
解得B的速度为vB=67+2k m/s(k=0,1,2,3,…),则A、B两部分的质量之比为mAmB=67+2k(k= 0,1,2,3,…)。
18.(2026·山东卷·18)在xOy坐标系中,第二象限有一粒子发生器,其右侧放置速度选择器,速度选择器中电场强度大小为E,方向沿y轴负方向,匀强磁场方向垂直xOy面向里;y=-x(x≤0)与y轴正半轴所围区域Ⅰ中充满垂直xOy面向外的匀强磁场;x轴下方为区域Ⅱ、第一象限为区域Ⅲ,两区域均充满方向垂直xOy面向里的匀强磁场,磁感应强度大小分别为5B和12B。质量为m、电荷量为q的粒子a经速度选择器后以速率v从点(-h,h)沿x轴正方向进入区域Ⅰ,一段时间后恰好从原点O沿y轴负方向进入区域Ⅱ。不计粒子重力及粒子间相互作用。
(1)求速度选择器中磁感应强度大小B0和区域Ⅰ中磁感应强度大小B1。
(2)求粒子a从O点运动到P点(19mv30qB,0)的时间t。
(3)当粒子a从点(2mv5qB,0)离开区域Ⅱ进入区域Ⅲ时,和a电荷量相同的粒子b恰好从O点以速率v沿y轴负方向进入区域Ⅱ,若粒子a、b在x轴相遇且相遇时速度都沿y轴正方向,求粒子b的质量M及第一次相遇时的x轴坐标x1。
答案 (1)Ev mvqh (2)29πm60qB (3)1710m 34mv15qB
解析 (1)粒子a在速度选择器中做直线运动,根据平衡条件,有qE=qvB0
解得速度选择器中磁感应强度大小为B0=Ev
粒子在区域Ⅰ中做匀速圆周运动,由几何关系得轨迹半径R1=h,根据洛伦兹力提供向心力,有qvB1=mv2R1
解得区域Ⅰ中磁感应强度大小为B1=mvqh
(2)根据qvB=mv2R可知,粒子在区域Ⅱ、Ⅲ中的轨迹半径分别为R2=mv5qB,R3=mv12qB
画出粒子运动轨迹图
可知从O点进入区域Ⅱ,经半圆到达A点(2mv5qB,0)
再根据牛顿第二定律和向心力公式,有qvB=m4π2T2R,可知粒子从O到A运动的时间t1=πm5qB
从A点进入区域Ⅲ,经半圆到达B点(7mv30qB,0),时间t2=πm12qB
从B点再次进入区域Ⅱ,经半圆到达P点(19mv30qB,0),时间t3=πm5qB
则粒子a从O点运动到P点(19mv30qB,0)的时间为t=t1+t2+t3=29πm60qB
(3)画出粒子a、b的运动轨迹如图
区域Ⅱ:根据洛伦兹力提供向心力,可得a粒子的轨迹半径为R2=mv5qB
b粒子的轨迹半径为Mv5qB
a粒子运动半个周期为τ1=πm5qB
b粒子运动半个周期为πM5qB
同理,在区域Ⅲ:a粒子的半径轨迹为R3=mv12qB
b粒子的轨迹半径为Mv12qB
a粒子运动半个周期为τ2=πm12qB
b粒子运动半个周期为πM12qB
粒子每完成一次“区域Ⅱ下半圆+区域Ⅲ上半圆”的运动,a粒子在x坐标的位置变化为Δxa=2R2-2R3=7mv30qB
同理可得每完成一次“区域Ⅱ下半圆+区域Ⅲ上半圆”的运动,b粒子在x坐标的位置变化为Δxb=7Mv30qB
a粒子所需时间Δta=τ1+τ2=17πm60qB
同理b粒子所需时间为Δtb=17πM60qB
取粒子a从O点沿y轴负方向进入区域Ⅱ的时刻为t=0,粒子a第1次到达速度向上点,则粒子a在区域Ⅱ中走下半圆到达x轴的坐标xa,1=2R2=25·mvqB=12mv30qB
时刻为ta,1=τ1=πm5qB=12πm60qB
此后粒子a每经过一次区域Ⅲ上半圆和一次区域Ⅱ下半圆,到达下一个速度向上点。设粒子a第n次到达速度向上点(n=1,2,3,…)的坐标为xa,n
则xa,n=xa,1+(n-1)Δxa=12mv30qB+(n-1)7mv30qB=7n+530·mvqB
时刻为ta,n=ta,1+(n-1)Δta=12πm60qB+(n-1)17πm60qB=17n−560·πmqB
粒子b在粒子a第一次到达速度向上点(即x=2mv5qB)时,从O点以同样速率沿y轴负方向进入区域Ⅱ。b的起始时刻为ta,1=πm5qB=12πm60qB
粒子b第1次到达速度向上点的坐标为
xb,1=2×Mv5qB=12Mv30qB
时刻为Tb,1=ta,1+πM5qB=12πm60qB+12πM60qB=12m+12M60qBπ
同理,第k次到达速度向上点(k=1,2,3,…)的坐标为
xb,k=12Mv30qB+(k-1)7Mv30qB=7k+530·MvqB
时刻为Tb,k=Tb,1+(k-1)πM5qB+πM12qB=12m+(17k−5)M60qBπ
由相遇条件xa,n=xb,k,ta,n=tb,k得(7n+5)m=(7k+5)M,(17n-5)m=12m+(17k-5)M
两式相除消去M和m,得10n-17k=5,k,n取最小正整数,解得k=5,n=9
代入解得b粒子的质量为M=1710m,第一次相遇时的x轴坐标为x1=34mv15qB。